旷明智能联合必博半导体:以QMF1为核心,打通具身智能最后一公里
具身智能赛道卷到起飞,但真正落地时所有人都会撞上同一堵墙——机器人看到了障碍物,AI也判断出该转向了,但指令传到轮子的时候,已经晚了0.5秒。这看似微不足道的0.5秒,在实验室只是数据不好看,可在实际应用场景中却会造成严重后果:在工厂里,可能导致AGV小车直接撞上货架;在家庭中,或许会使陪护机器人来不及接住摔倒的老人。
问题的根源并非AI不够智能,而是视觉感知、AI推理、实时通信、远程控制这四个关键环节长期处于割裂状态。芯片厂商专注于提供算力支持、通信厂商搭建通信通道,而机器人制造商则需要自行将这部分整合起来。但由于缺少统一的标准和有效的整合手段,就像缝衣服没缝好会漏风一样,整个系统的运行效率就会大打折扣。
旷明智能决心从根源上解决这一问题,选择从芯片层入手,进行深度打通和优化。基于自研的QMF1边缘AI算力芯片,完成WebRTC低延时技术栈适配,并与必博半导体5G RF-SoC深度协同。在此基础上推出面向具身机器人场景的“视控算一体”实时互动方案,形象的说就是给具身机器人装上了"大脑+神经+经络",让机器人"看见-想到-做到"之间的延迟从秒级压缩到毫秒级。
在这个方案中,旷明智能提供视觉算力大脑以及低延时应用协议,为机器人赋予强大的视觉处理和决策能力;必博半导体则提供5G通信保障,确保数据能快速、稳定的传输。双方携手合作,共同构建起端—网—边协同的坚实底座。
QMF1:机器人的“眼睛和大脑”,四件事一颗芯片同时干
具身机器人对芯片的要求跟手机完全不同——不是"看清画面"就够了,得边看、边想、边传、边控,四件事同时干。 QMF1就是为这种多线程并发而生。
| 维度 | 参数 | 对具身机器人的意义 |
|---|---|---|
| CPU | 八核 A53@1.7GHz + RISC-V协处理器 | AI推理与通信协议栈并行不抢占 |
| AI算力 | TPU 20TOPS (INT8) | 行人检测、语义分割,端侧实时完成 |
| ISP | 6路sensor , 12M@30 HDR | 全景感知、双目深度、多模态融合 |
| VPU | H.264/H.265编解码,解码1080P@480FPS | 多路高清视频同时处理喂给WebRTC |
| 内存 | 最大16GB LPDDR4x | 大模型运行内存 |
| 存储 | 最大2TB eMMC | 大模型本地缓存、地图数据存储 |
| 接口 | 双千兆以太网、 PCIe 3.0×2、SATA3.0x2、 USB 3.1×2、 CAN FD | 激光雷达、深度相机、关节控制器全接入 |
关键不是参数表有多长,而是能否让多种能力在一颗芯片上同并行且互不干扰。
具身机器人的工作场景复杂多样,它可能需要同时借助4个摄像头采集画面、激光激光雷达扫描地形、 依靠AI模型做路径规划、还要将实时画面传回控制中心。QMF1的6路sensor+20TOPS端侧推理,让这些事情在一颗SoC上并发处理,而不是靠外挂多颗芯片拼凑。
这颗芯片要解决的核心问题:让机器人在断网的时候,依然"有脑子"。 传统云端AI方案的网络依赖是致命的——断网就变铁疙瘩。 QMF1的20TOPS端侧算力让基本安全判断和轻量决策留在本地,这是从"演示品"到"产品"的分水岭。
算法生态:上百种模型开箱即用,机器人全场景覆盖
光有算力不够,还得有丰富的算法生态。 QMF1在机器人和具身智能场景实现了从环境感知到决策交互的全链路覆盖:
环境感知——机器人的"眼睛"
目标检测:YOLOv5/v8/v11全系列+YOLO-World开放词汇检测,看到什么都能识别
人脸检测与识别: RetinaFace、SCRFD、ArcFace,人员身份秒确认
人体姿态估计: OpenPose、YOLOv8-pose,动作姿态实时捕捉
语义/实例分割: SAM、SegFormer、YOLOv8-seg,像素级场景理解
行为理解——从"看到"到"看懂"
动作识别: C3D、SlowFast,视频级行为分析
多目标跟踪: DeepSORT、 ByteTrack,持续跟踪不丢
OCR文字识别: PP-OCR,场景文字实时读取
端侧大模型——机器人的"大脑"
大语言模型: Qwen2/2.5/3、 DeepSeek-R1、 Llama3、ChatGLM4、 MiniCPM4等主流模型全支持
多模态大模型: Qwen-VL系列、 InternVL2/3、 MiniCPM-V、 Llama3.2-Vision,图文视频都能理解
3B模型推理约11tokens/s ,7B约5 tokens/s——对话交互完全够用
更关键的是, AI编译器一键编译、开箱即用,模型编译与量化直接搞定,不用从零折腾。上百种主流算法模型已移植优化完成,机器人厂商把精力放在产品本身,不用反复造轮子。
以QMF1为核心的视算控一体三重闭环
行业内已有方案大多围绕"视觉+控制"两条链路。旷明的方案额外引入第三条:算力链路,将三者编织为以QMF1为核心的完整闭环。
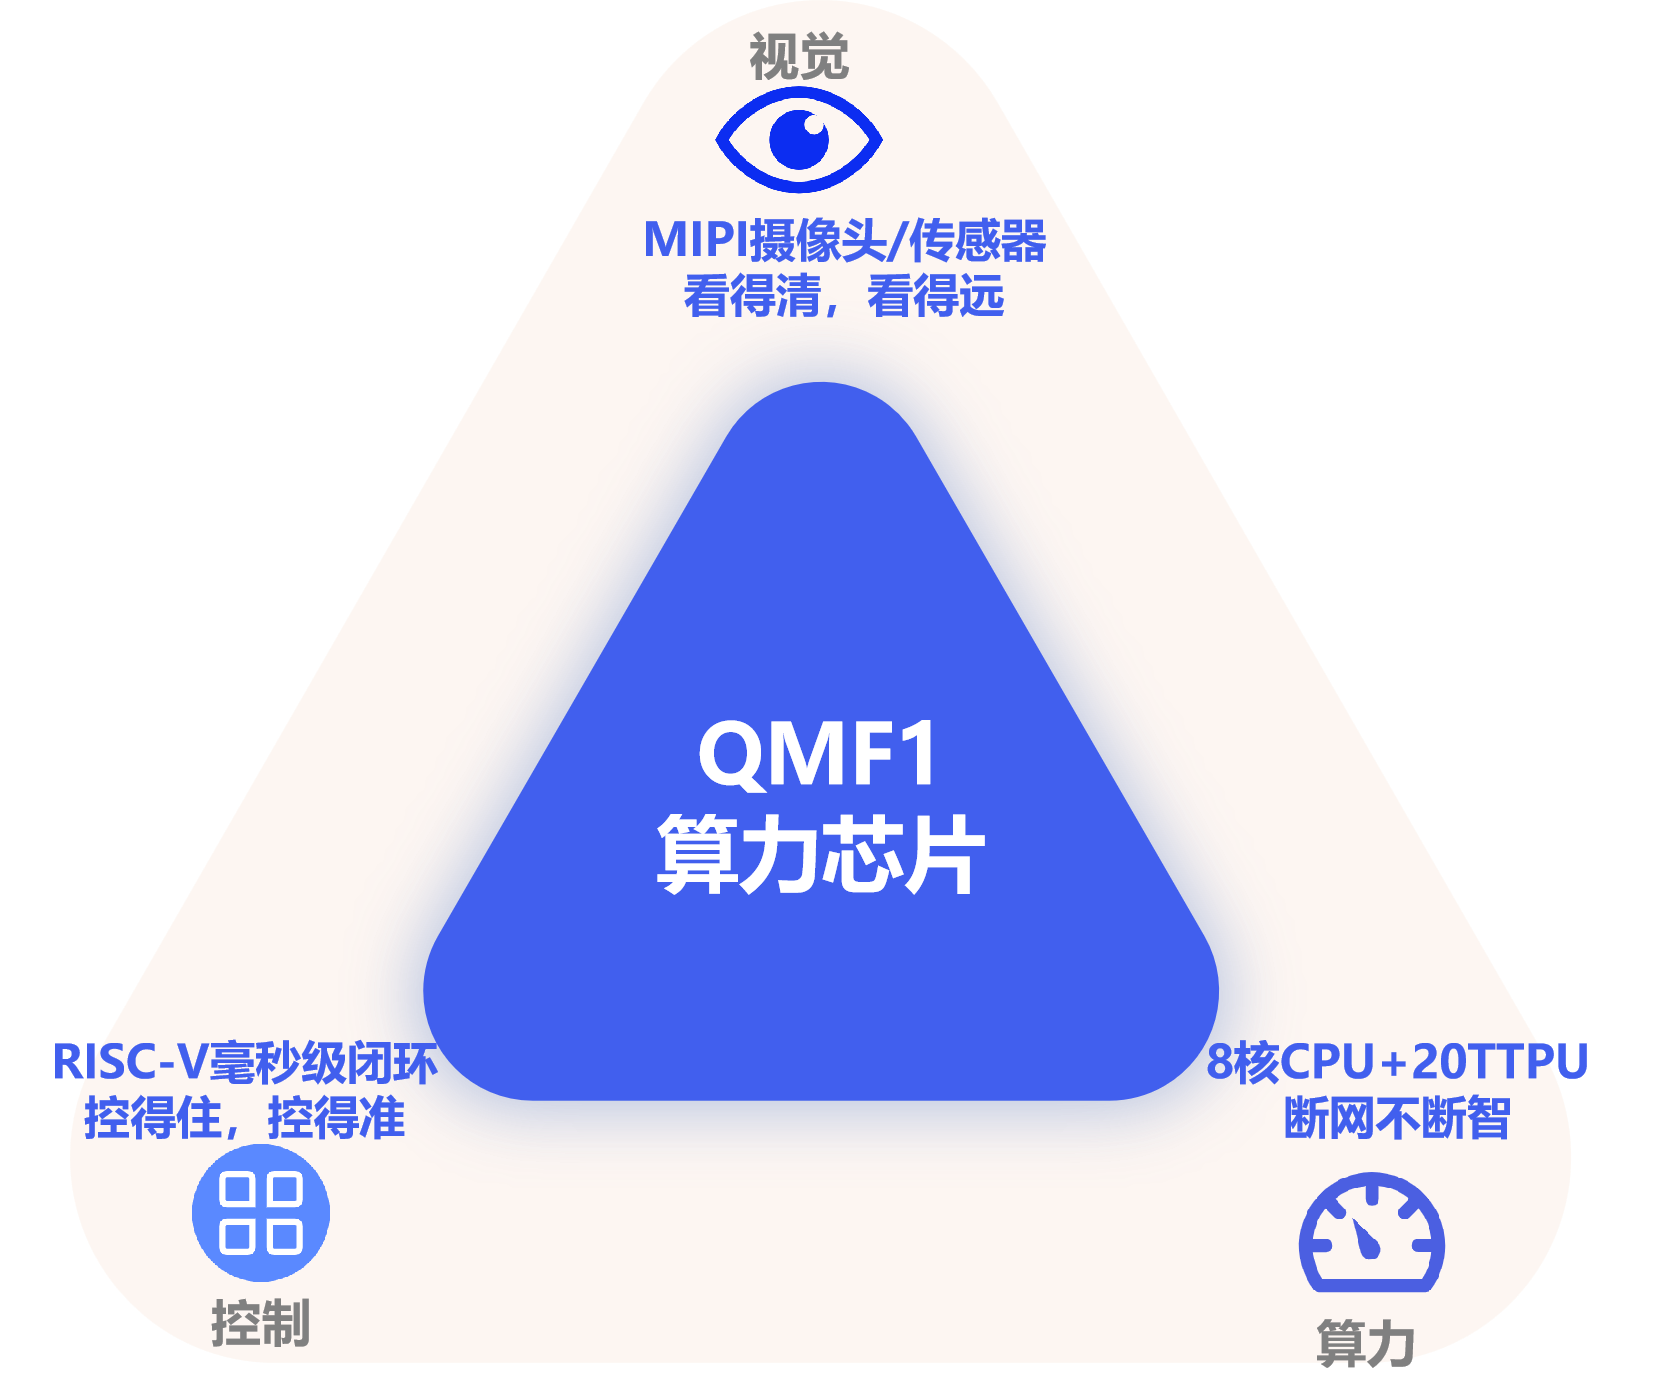
1.视觉:看得清,传得快
多路摄像头 → QMF1 ISP+AI分析 → H.265编码 → WebRTC传输 → 操控端
WebRTC原生为实时通信设计: P2P直连优先、 TURN中继兜底、温重连≤500ms、建连P50≤1.0s(LAN)。操控端无论在控制室还是出差途中,打开App就能看到机器人实时画面,延迟控制在200ms以内。
2.控制:控得住,控得准
关键设计: 控制信令不走视频通道。指令走独立的WebRTC DataChannel,同时必博5G芯片支持低时延高可靠和TSN
特性:
低时延高可靠保障关键信令优先传输
TSN确保确定性时延——不是"平均快" ,而是"每次都快"
画面里看到的,就是机器人正在做的
对具身机器人来说,这不是体验问题,是安全问题。
3.算力:断网不断智
QMF1的20TOPS在端侧完成AI推理,关键决策不上传云端:
端侧先筛选:常态只传结构化结果( "发现障碍物"),不传原始视频
关键事件按需唤醒:检测异常时自动提升码率帧率,推回高清画面
边缘算复杂:重算力任务通过5G卸载到边缘节点
云端做训练:模型迭代在云端完成,端侧OTA更新
不是所有数据都需要传,只有关键数据需要准时到达。
通信保障:WebRTC+必博5G,双引擎协同的通信底座
远程操控机器人,最影响体验的就是延迟和稳定性。这套方案的通信部分,用的是必博 5G RF-SoC 芯片+ 旷明自研的WebRTC低延时协议,双引擎协同——WebRTC管局域网实时通, 5G管广域可靠传输,两层各司其职又互为补充。
必博5G芯片核心亮点:
| 维度 | 参数 |
|---|---|
| 工艺/集成 | 12nm RF-SoC,射频、基带Modem与关键接口单芯片集成 |
| 5G特性 | 支持低时延高可靠/TSN/5G-LAN ,QoS分级保障 |
| 盲区扩展 | 卫星通信扩展能力,覆盖地面网络盲区 |
核心亮点如下:
12nm RF-SoC单芯片集成——射频、基带Modem与关键接口全集成在一颗芯片上。传统方案是"视觉板+通信模组+定位模块"三块板子堆叠,必博一颗芯片搞定5G通信+定位+卫星扩展,为机器人释放尺寸、重量和散热空间。设备更
小、更轻、 BOM成本更低。
低时延高可靠 + TSN——关键事件和控制信息优先传输, TSN时间敏感网络保障确定性时延。不是"平均快" ,而是"每次都快"。
业务分级与资源隔离让多路视频与控制指令互不抢占。 WebRTC负责局域网实时通, 5G负责广域可靠传输,卫星通信覆盖地面网络盲区——双引擎加卫星,三层覆盖不断线。
视频会议卡一下或许只是小困扰;而机器人操控若有卡顿,却极有可能危及生命。
从机器出发,进入更多“离开固定网络”的AI场景
从机器人出发,这套联合底座可以进入更多"离开固定网络"的AI场景——工业巡检、物流配送、农业植保、无人机作
业与家庭服务,看似不同,底层问题却高度一致:终端持续移动、视觉数据量大、关键事件必须及时送达,同时还要兼顾功耗、尺寸和弱网连续性。
联合底座可按场景复用同一套能力:本地网络承担近距离连接, 5G承担移动与广域回传,卫星通信覆盖地面网络盲区——三层通信覆盖,从车间到旷野不断线。
| 场景 | 核心需求 | 方案能力 |
|---|---|---|
| 具身智能机器人 | 自主导航+人机协同+端侧推理 | 三重闭环全启用,断网不断智 |
| 工业AGV/AMR/机器狗 | 多机协同+集群调度 | 5G-LAN群组网络+TSN时间同步 |
| 服务机器人 | 远程协助+语音交互 | WebRTC音视频+对话式AI升级 |
| 家庭陪护/IPC | 低功耗+实时对讲 | AI事件驱动+低功耗5G |
| 农业巡检/无人机 | 广域移动+盲区覆盖 | 5G回传+NTN卫星扩展 |
| 能源/园区安防 | 恶劣环境+应急指挥 | 抗弱网+AI-NVR/NAS联动 |
端侧AI还可反向驱动码率、 QoS、链路选择和边云卸载策略——让通信从"数据管道"升级为AI系统的一部分。
方案提供统一SDK,首颗适配芯片为QMF1,后续扩展至旷明全系列AI SoC。OEM厂商调用几个接口就能把视频回传、远程操控、端侧推理全部跑通,把产品从原型到量产的周期压缩一半以上。设备端集成WebRTC SDK后,还能接入对话式AI能力——机器人不再只是"被人遥控的摄像头+轮子" ,而是能听、能说、能自主反应的智能体。
双方观点
旷明智能: AI视觉正在从'看得见'走向'控得住'。只有把端侧算力、低延时协议与广域通信拧成一股绳,让感知、推理与执行在同一颗芯片上闭环,才能打通具身智能的最后一公里。这就是”视控算一体”。
必博半导体:5G在机器人领域的价值不只是更高速率,而是为端侧AI提供可预测的响应时间、可保障的连接质量和可扩展的协同网络。
单点突破的时代结束了,系统整合的时代刚开始
AI大模型让机器人"变聪明"已不是瓶颈,真正的瓶颈是: 聪明的脑子能不能稳定地指挥手脚,在任何网络条件下都不掉链子。未来竞争不再是"谁的模型大"或"谁的芯片强" ,而是谁能把感知、推理、通信、执行这四件事拧成一股绳。
QMF1提供"大脑"——20TOPS端侧算力,上百种模型开箱即用,断网不断智
WebRTC+5G构建“神经”——双引擎通信底座,毫秒级响应
统一SDK打通"经络"——厂商即插即用,开发周期可显著缩短
AI事件驱动通信——让通信从"数据管道"升级为"智能系统"的一部分
机器人不需要无所不能,但需要每次都靠谱。这就是"视控算一体"要解决的事。